Termografia per pannelli solari: come SESPNet cattura ogni punto caldo nell'infrarosso
Indice
Introduzione al prodotto
Un impianto solare può contenere da decine di migliaia a diversi milioni di moduli. Giorno dopo giorno restano esposti a caldo, vento, sabbia, pioggia e neve, quindi non sorprende che accumulino ogni tipo di problema. Il più comune, e anche il più pericoloso, è il punto caldo.
Un punto caldo è solo una piccola area su un modulo che diventa anormalmente calda. Nel migliore dei casi riduce la produzione di energia. Nel peggiore, brucia il retro e provoca un incendio, mettendo a rischio l'intero impianto. Il problema è che i moduli sono disposti uno accanto all'altro. Inviare squadre a controllarli uno per uno con uno strumento portatile è lento e può far sfuggire problemi. Per questo l'abbinamento tra termografia a infrarossi e deep learning è finito sotto i riflettori.
Punta una telecamera a infrarossi su un modulo, cattura la distribuzione della temperatura come mappa termica, poi lascia che una rete neurale addestrata legga quella mappa per te e segni dove è caldo e quanto è caldo. Sembra semplice. Ma farlo funzionare davvero sul campo è un'altra storia. Le immagini a infrarossi presentano tre difetti intrinseci che mettono in difficoltà gli algoritmi comuni: bassa risoluzione, dimensioni dei difetti molto variabili e sfondi disordinati.
Un nuovo metodo chiamato SESPNet (Semantic Enhancement and Scale Perception Network) affronta direttamente questi tre difetti. I suoi numeri sono solidi: 92,1% di precisione media, 62,4 fotogrammi al secondo, ed è abbastanza compatto da funzionare in tempo reale su un dispositivo embedded delle dimensioni di un palmo. Questo articolo spiega come riesce a estrarre ogni punto caldo da un'immagine infrarossa grigia e opaca.
Prima di tutto, perché i punti caldi contano. Un modulo fotovoltaico è composto da molte celle collegate in serie. Se una cella perde produzione a causa di ombreggiamento, micro-crepe o sporco, smette di contribuire con corrente e inizia a comportarsi come un resistore, trasformando la corrente delle altre celle in calore e dissipandolo al suo interno. Quella singola cella diventa la fonte di calore per l'intera stringa, raggiungendo temperature di decine di gradi superiori a quelle delle celle vicine. I casi lievi riducono la produzione della stringa. Quelli gravi cuociono l'incapsulante nel tempo, bruciano il retro e possono persino incendiarsi. Individuare i punti caldi precocemente e gestirli rapidamente è un compito che le operazioni fotovoltaiche non possono evitare.
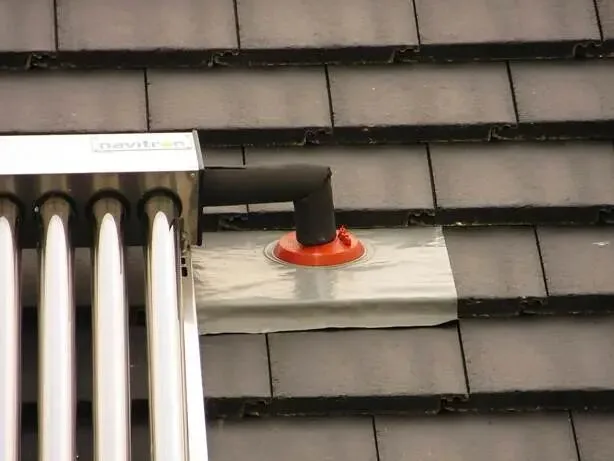
Figura 1: Moduli di collettori solari montati su un tetto, esposti all'aperto per anni, dove picchi di temperatura localizzati formano punti caldi.
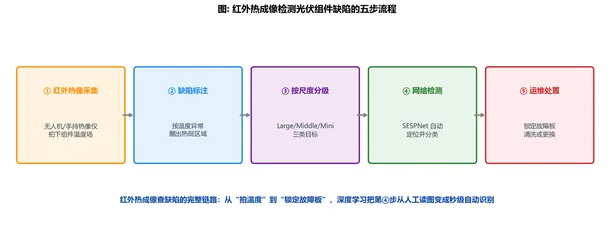
Figura 2: Il flusso di lavoro in cinque fasi del rilevamento termico a infrarossi per i difetti dei moduli fotovoltaici, dalla cattura della temperatura all'individuazione del pannello difettoso.
Parametri tecnici
Perché l'infrarosso è indispensabile per il rilevamento dei punti caldi
Per capire questo algoritmo, si parte dalle basi: perché una fotocamera a luce visibile non basta per i difetti fotovoltaici nascosti, e perché l'infrarosso è l'unica via.
L'imaging a luce visibile è solo fotografia ordinaria. Alta risoluzione, ricca di dettagli, adatta per individuare crepe, graffi e sporco sulla superficie, il tipo di cose che si possono vedere. Ma ha un limite fatale. Legge solo l'aspetto, non la temperatura. Una micro-crepa o una saldatura fredda all'interno di un modulo spesso non cambia il suo aspetto nelle fasi iniziali, ma blocca la corrente in quel punto e lo riscalda. Le fotocamere a luce visibile sono impotenti contro questi difetti termici, e di notte o in condizioni di scarsa illuminazione sono inutili.
L'infrarosso prende una strada diversa. Qualsiasi oggetto sopra lo zero assoluto emette infrarossi, e più è caldo, più forte è la radiazione. Una termocamera cattura quella radiazione e trasforma la distribuzione invisibile della temperatura direttamente in una mappa di calore a colori o in scala di grigi. Non necessita di luce esterna, quindi funziona giorno e notte. Dove un modulo è caldo e di quanto appare chiaramente. Per difetti guidati dal calore come punti caldi e griglie rotte, l'infrarosso è la cura naturale.
Ecco perché l'infrarosso è diventato un modo chiave per aumentare sia l'accuratezza che la velocità del rilevamento dei difetti negli impianti fotovoltaici. Un drone con termocamera può spazzare un intero campo in pochi minuti, decine di volte più veloce di una squadra manuale. Ma questa capacità di vedere il calore ha un prezzo: la qualità dell'immagine è molto inferiore rispetto alla luce visibile.
Il vecchio metodo manuale prevede che i lavoratori portino strumenti e misurino pannello per pannello. È lento e si basa molto sull'esperienza. Con moduli stipati e contati a migliaia, leggerli uno alla volta è estenuante, soggetto a errori e quasi impossibile di notte. La combinazione drone più infrarosso massimizza la fase di acquisizione, ma se si leggono ancora quelle migliaia di immagini a mano, il collo di bottiglia si sposta semplicemente dalla misurazione alla visione. Per chiudere il cerchio serve un algoritmo per leggere le immagini. Questo è il segnale per il deep learning.
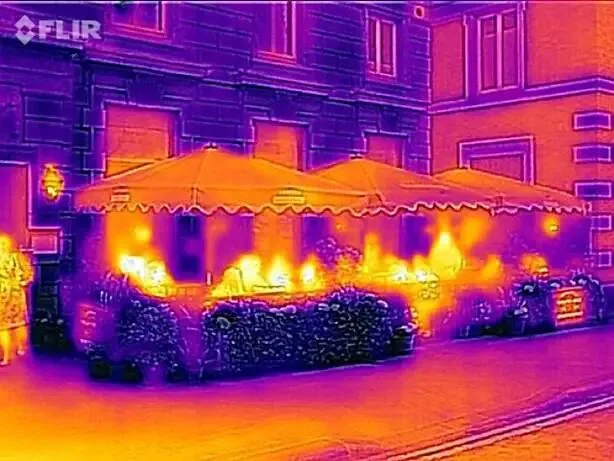
Figura 3: Una tipica mappa di calore a infrarossi. Più calda è l'area, più caldo è il suo colore, e la regione surriscaldata risalta a colpo d'occhio. Questo è il materiale grezzo per il rilevamento dei punti caldi.
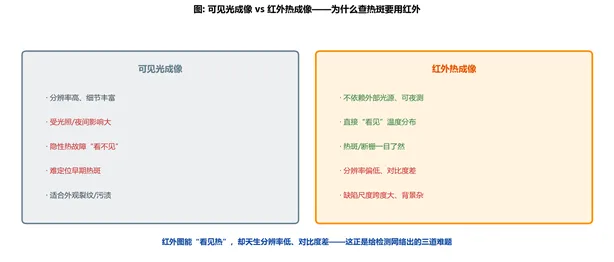
Figura 4: La divisione del lavoro tra imaging a luce visibile e infrarossi. Per i guasti termici, l'infrarosso è la cura naturale.
Tre Ossa Dure nella Rilevazione dei Difetti a Infrarossi
L'infrarosso può vedere il calore, ma affida agli algoritmi di rilevazione tre problemi difficili. Questi tre sono esattamente il motivo per cui molti algoritmi generici falliscono nel lavoro sui pannelli fotovoltaici a infrarossi.
Uno: basso contrasto. I fotogrammi a infrarossi sono spenti e grigi nel complesso. La differenza di grigio tra difetto e sfondo è piccola fin dall'inizio, e il rumore di imaging in aggiunta fa sì che i difetti vengano inghiottiti dallo sfondo. L'algoritmo non riesce a catturare le caratteristiche chiave, quindi la precisione ne risente.
Due: scala dei difetti estremamente variabile. All'interno di un singolo fotogramma a infrarossi, le dimensioni dei punti caldi possono differire di decine di volte. Alcuni sono un'intera stringa bypassata che brilla su una grande area; altri sono solo una cella che si riscalda leggermente in un angolo. Un campo recettivo fisso, l'intervallo che la rete può vedere chiaramente in una passata, tende a perdere uno per l'altro contro una tale diffusione: prendi il bersaglio grande e perdi quello piccolo, o viceversa.
Tre: l'informazione sui piccoli bersagli si perde. Questo è il più insidioso. Le reti neurali riducono il campionamento strato per strato, rimpicciolendo l'immagine per estrarre significato di alto livello. Ma i piccoli punti caldi che inizialmente erano solo decine di pixel vengono attenuati mentre si rimpiccioliscono, fino a non rimanere quasi nulla quando viene presa una decisione, e il riconoscimento subisce un duro colpo.
Mettendo tutto insieme è chiaro: la rilevazione dei difetti a infrarossi nel fotovoltaico è difficile perché devi combattere "non vedere chiaramente, dimensioni ovunque, facilmente persi" allo stesso tempo. I tre aggiornamenti principali di SESPNet mirano ciascuno a una di queste ossa: uno potenzia la semantica per sopprimere lo sfondo, uno costruisce una piramide per gestire le dimensioni, uno protegge i canali per recuperare i piccoli bersagli.
Perché non prendere semplicemente un rilevatore già pronto? Il rilevamento degli oggetti è avanzato rapidamente e si divide in due percorsi. Uno è a due stadi: prima si selezionano grossolanamente le regioni candidate, poi si giudica ciascuna attentamente, alta precisione ma lento. L'altro è a uno stadio: uno sguardo dà sia posizione che classe, veloce e adatto al tempo reale. La serie YOLO è il fiore all'occhiello a uno stadio. Ma questi algoritmi generali sono addestrati su immagini visive ordinarie e, applicati a fotogrammi a infrarossi fotovoltaici a basso contrasto e scala variabile, faticano. Gli aggiornamenti di SESPNet colmano queste tre lacune, su misura per i difetti a infrarossi.
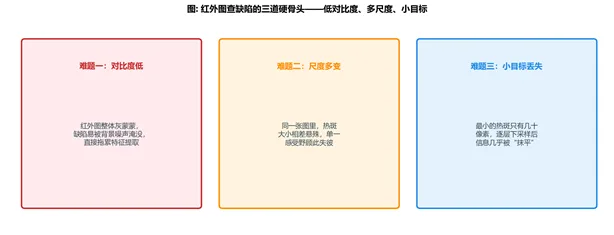
Figura 5: Le tre ossa dure della rilevazione dei difetti a infrarossi: basso contrasto, scale multiple e piccoli bersagli.
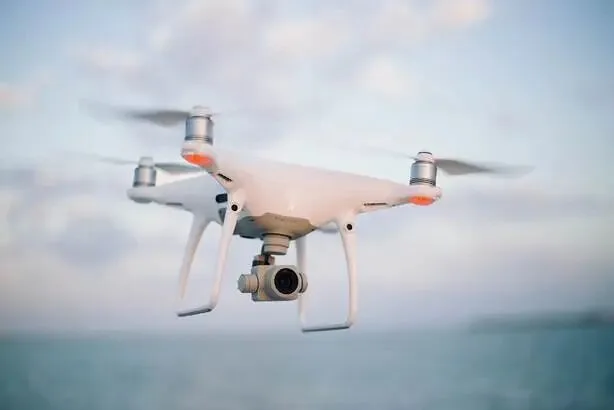
Figura 6: Un drone multirotore con una fotocamera, che sorvola l'impianto per catturare immagini a infrarossi in massa, coprendo in pochi minuti ciò che un team impiegherebbe mezza giornata a fare.
Vantaggi Tecnici
Mossa Uno: Potenziamento Semantico, Difetti che Emergono dallo Sfondo
SESPNet si basa su YOLOv10 come modello di base. YOLOv10 è uno dei rilevatori in tempo reale più popolari di oggi, rilasciato da un team della Tsinghua nel maggio 2024, progettato per essere veloce, accurato e facile da implementare. SESPNet esegue tre operazioni su di esso, e la prima incorpora un Modulo di Potenziamento delle Informazioni Semantiche (SIEM) nella spina dorsale.
Ciò che risolve è il problema del basso contrasto. Lo scarso contrasto nelle immagini a infrarossi dei difetti consente al rumore di fondo di interferire con le caratteristiche estratte dal modello, compromettendo la precisione. SIEM funziona in due modi contemporaneamente. Un ramo di attenzione globale cattura il significato complessivo dell'immagine, determinando cosa è sfondo e cosa potrebbe nascondere un difetto, riducendo così l'interferenza del disordine. Un ramo di attenzione locale si concentra sui dettagli e sulla texture del difetto, affinandone l'espressione delle caratteristiche.
Ogni ramo osserva il proprio aspetto, poi globale e locale vengono ponderati e fusi insieme. È come socchiudere gli occhi per distinguere il contorno dell'intero tetto ed escludere il disordine, poi avvicinarsi per fissare la singola macchia sospetta. Vicino e lontano combinati, e il difetto viene sollevato dallo sfondo opaco. Le caratteristiche fuse mantengono il dettaglio del difetto sopprimendo l'interferenza di fondo, quindi l'espressione delle caratteristiche è chiaramente più forte.
Il risultato si vede chiaramente nello studio di ablazione successivo: aggiungere solo SIEM fa aumentare la precisione media in tutte e tre le classi target, con reali miglioramenti nel resistere a sfondi complessi.
La spina dorsale è la parte del modello che per prima tocca l'immagine ed estrae le caratteristiche di base. Mettere SIEM qui significa pulire alla fonte: prima che qualsiasi cosa venga trasmessa, le caratteristiche del difetto sono già rafforzate e il rumore di fondo già soppresso. Con una fonte pulita, la gestione delle scale successive e la localizzazione del target non verranno fuorviate dal disordine. Ecco perché si trova nella spina dorsale e non altrove. Tratta l'inquinamento presto.
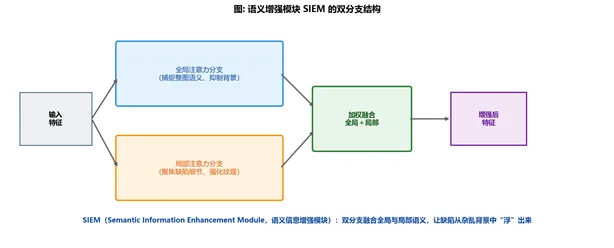
Figura 7: La struttura a doppio ramo del modulo di potenziamento semantico SIEM. Il ramo globale legge il quadro generale per sopprimere lo sfondo, il ramo locale osserva i dettagli per rafforzare il difetto, poi i due vengono ponderati e fusi.
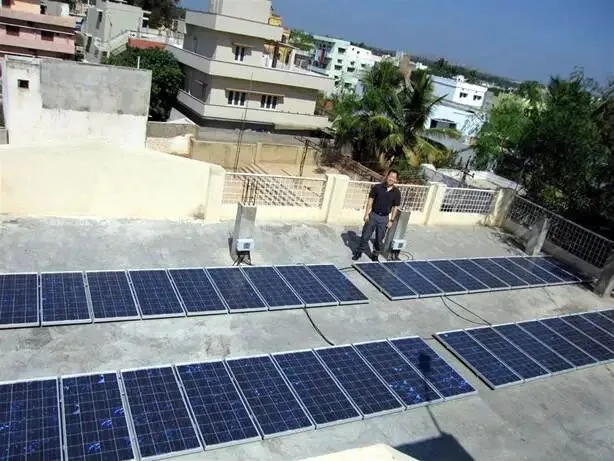
Figura 8: Un impianto fotovoltaico su tetto. Il campo denso di moduli è esattamente la scena caotica che alimenta l'interferenza a un algoritmo di rilevamento.
Mossa Due: Pooling a Piramide, Punti Caldi Grandi e Piccoli Entrambi a Fuoco
La seconda modifica sostituisce il modulo di pooling a piramide spaziale originale di YOLOv10 con un modulo di pooling a piramide con attenzione spaziale, SAPPM. Mira al problema delle scale variabili.
Il "pooling a piramide" può essere letto come la scansione della stessa mappa delle caratteristiche con più finestre di dimensioni diverse contemporaneamente. Le finestre piccole vedono dettagli fini, utili per piccoli punti caldi; le finestre grandi vedono ampie aree, utili per grandi punti caldi. Lo studio esegue diverse finestre di pooling da piccole a grandi in parallelo, così che sia che un difetto occupi più righe o sia solo una macchia delle dimensioni di un palmo, la finestra giusta lo cattura.
In aggiunta, SAPPM aggiunge un livello di attenzione spaziale. Assegna pesi diversi alle caratteristiche provenienti da diverse finestre, così che le informazioni chiave sulla scala rimangano in primo piano mentre quelle irrilevanti vengono ridotte, quindi cuce queste caratteristiche multi-scala in una mappa delle caratteristiche più completa. In breve, la prima parte gestisce il "vedere ogni dimensione", la seconda gestisce l'"evidenziare ciò che dovrebbe essere visto". Insieme aumentano notevolmente la sensibilità del modello verso bersagli multi-scala.
Questo allevia direttamente il vecchio problema del "perderne uno per l'altro". Una rete con campo recettivo fisso perde il bersaglio piccolo mentre si occupa di quello grande; con SAPPM, i punti caldi grandi e piccoli possono essere visti chiaramente nella stessa passata, indipendentemente dall'ampiezza del divario di dimensioni.
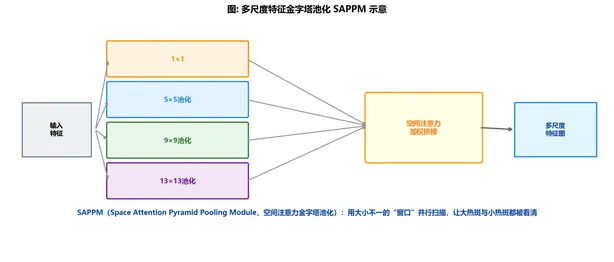
Figura 9: Uno schema del pooling a piramide multi-scala delle caratteristiche di SAPPM, che scansiona in parallelo con finestre di dimensioni diverse e poi le cuce con pesi di attenzione spaziale.
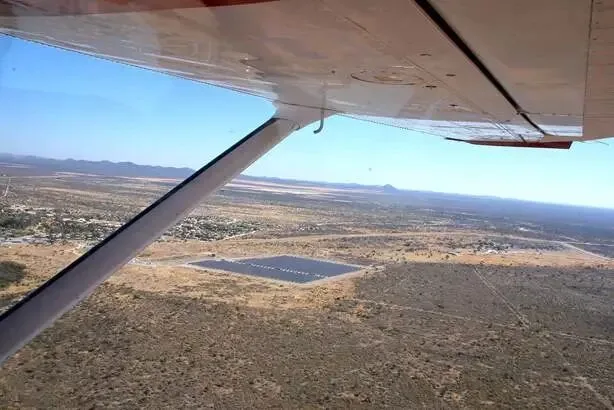
Figura 10: Una ripresa aerea di un impianto. I droni catturano a diverse altezze, facendo apparire lo stesso difetto a scale ancora più varie nell'immagine.
Mossa Tre: Attenzione sui Canali, Recuperare i Piccoli Bersagli Quasi Persi
La terza modifica si colloca nella rete del collo, costruendo un meccanismo di attenzione sui canali multi-scala, MCI. Cura il problema più spinoso: la perdita di informazioni sui bersagli piccoli.
Prima, una parola sui canali. Quando una rete elabora un'immagine, divide le caratteristiche in molti canali paralleli, ognuno dei quali descrive l'immagine da una prospettiva diversa. Le caratteristiche dei bersagli piccoli sono già deboli, sparse su questi canali, e se ogni canale si occupa solo di sé senza scambi, quella preziosa informazione annega facilmente nel passaggio strato per strato.
L'approccio di MCI è creare interazione tra i canali, facendoli comunicare tra loro. Ovunque un canale conservi ancora una traccia del bersaglio piccolo, la cooperazione tra canali amplifica e preserva quella traccia. Questo rafforza ulteriormente l'estrazione delle informazioni sulle caratteristiche su piccola scala, e quei piccoli punti caldi che stavano per svanire nel downsampling vengono recuperati.
Anche la posizione di queste tre mosse nella rete è deliberata. SIEM pulisce le caratteristiche alla sorgente del backbone, SAPPM riassume le informazioni multi-scala alla coda del backbone, e MCI fa la rifinitura finale al collo che collega il backbone alla testa di rilevamento. Davanti, in mezzo, dietro, insieme coprono l'intera catena di estrazione, somma e output delle caratteristiche, e ogni passo riceve un rimedio mirato per un punto critico dei difetti a infrarossi.
Le tre mosse hanno ruoli chiari: SIEM gestisce il contrasto, SAPPM gestisce la scala, MCI gestisce i piccoli bersagli. Non combattono da sole ma si passano il testimone: prima sollevano il difetto dallo sfondo, poi coprono tutte le dimensioni, poi catturano il piccolo bersaglio più probabile a sfuggire. Con questa combinazione, le tre ossa più dure del rilevamento dei difetti a infrarossi si spezzano una per una.
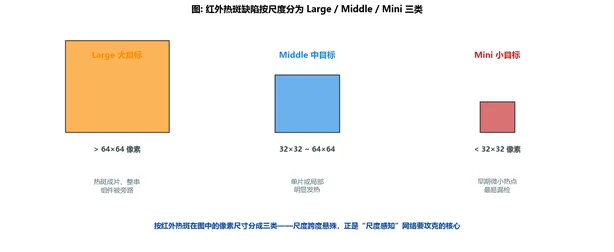
Figura 11: Punti caldi a infrarossi ordinati per scala in Grande, Medio e Mini. Il divario di dimensioni è enorme, e i punti caldi più piccoli sono i più facili da perdere.
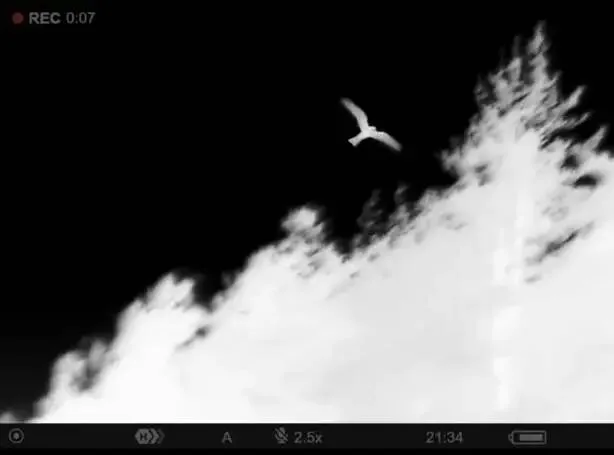
Figura 12: Un bersaglio debole catturato dalla telecamera a infrarossi. Più piccolo e debole è il bersaglio, più facile è che venga attenuato durante l'elaborazione.
Applicazione del prodotto
Il Punteggio: 92,1% di Precisione, 62 Fotogrammi al Secondo
L'effetto delle tre mosse si riduce ai dati. I ricercatori hanno costruito il proprio dataset di difetti a infrarossi per moduli fotovoltaici, etichettando i punti caldi in base alla dimensione in pixel che occupano nell'immagine in tre classi: oltre 64x64 pixel è Grande, tra 32x32 e 64x64 è Medio, sotto 32x32 è Mini. Se il rilevamento è buono deve essere letto classe per classe, scala per scala.
La precisione si basa su due metriche. Una è il richiamo, R, che risponde "dei difetti che dovrebbero essere trovati, quanti sono stati recuperati." L'altra è la precisione media media, PmA, una sintesi della precisione di rilevamento tra le classi, il punteggio totale a cui un rilevatore tiene di più. Aggiungi la velocità di rilevamento, misurata in fotogrammi elaborati al secondo, e quei tre numeri insieme raccontano l'intera storia di un algoritmo.
Inizia con l'ablazione modulo per modulo. Con YOLOv10 di serie come baseline, la sua precisione media media è 89,8%. Aggiungi solo SIEM, sale al 90,4%; solo SAPPM, 90,5%; solo MCI, 90,7%. Ogni mossa aiuta. Impila tutti e tre, il SESPNet completo, e la precisione media media salta al 92,1%. Il punto di forza sono i piccoli bersagli: la precisione Mini della baseline è solo 86,7%, e con tutti e tre sale al 90,3%, un pieno 3,6 punti, che dimostra il lavoro di MCI nel recuperare i piccoli bersagli.
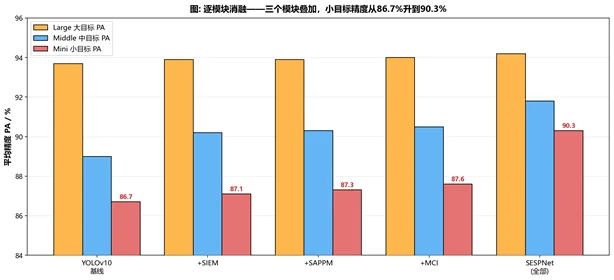
Figura 13: L'ablazione modulo per modulo. Con i tre moduli impilati, la precisione dei piccoli bersagli più difficile sale dall'86,7% al 90,3%.
Figura 14: Un impianto a terra di dimensioni infinite. Le sue migliaia e migliaia di moduli sono esattamente ciò che questo algoritmo deve controllare uno per uno.
Testa a testa: Nove algoritmi su un unico palco
Confrontarsi con se stesso non basta. Lo studio mette SESPNet sullo stesso palco di altri otto algoritmi mainstream, li addestra sullo stesso dataset e misura accuratezza e velocità fianco a fianco.
Il risultato parla da sé. Gli algoritmi classici a due stadi come Faster R-CNN e Cascade R-CNN hanno un'estrazione delle caratteristiche limitata e sono lenti, attestandosi su una precisione media dell'86% all'88%, non adatti a scene che richiedono elevate prestazioni in tempo reale. SSD è il più veloce ma la sua accuratezza è solo del 74,3%, chiaramente bassa. La serie YOLO è più equilibrata nel complesso: da YOLOv7 all'88,1%, passando per YOLOX, YOLOv8, YOLOv10 e YOLOv11, l'accuratezza sale al range del 89%-90% con velocità tutte intorno ai cinquanta-sessanta fotogrammi al secondo.
SESPNet spinge ulteriormente quella curva verso l'angolo in alto a destra: 92,1% di precisione media, circa 2 punti sopra il secondo classificato, e 62,4 fotogrammi al secondo, in linea con i velocisti YOLO. Non sacrifica la velocità per aumentare l'accuratezza; mantiene la posizione in alto a destra di veloce e accurato che gli altri non riescono a raggiungere. Questo è il suo più grande valore. In una scena con un numero enorme di moduli dove giudichi mentre pattugli, ogni piccola lentezza è un costo.
R = TP ÷ ( TP + FN ) · P = TP ÷ ( TP + FP )
Queste due righe sono le definizioni di base delle metriche di accuratezza. R (recall) misura la quota di difetti reali recuperati, P (precision) misura quanti dei difetti segnalati sono reali, e PmA è il punteggio totale calcolato tra classi e tra livelli di precisione. La logica non è complessa: mancare il meno possibile (alta recall) e dare falsi allarmi il meno possibile (alta precision), tenere entrambe le estremità sotto controllo, e hai un rilevatore affidabile.
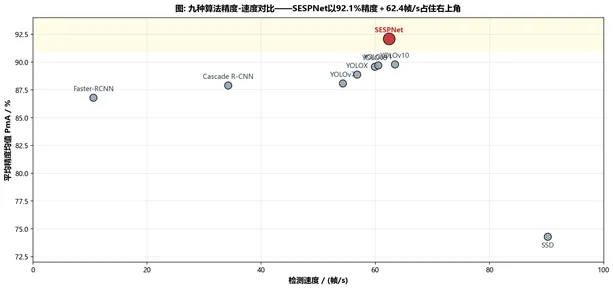
Figura 15: Il confronto accuratezza-velocità di nove algoritmi. SESPNet mantiene l'angolo in alto a destra con 92,1% di accuratezza e 62,4 FPS.
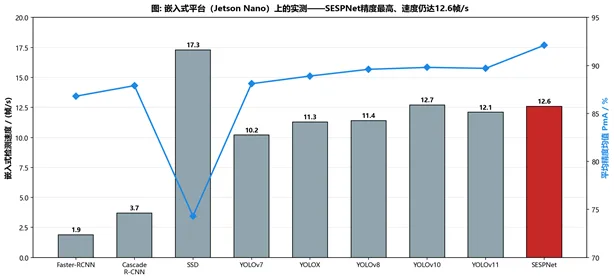
Figura 16: Un test nel mondo reale su una piattaforma embedded. Il più accurato SESPNet mantiene comunque stabili 12,6 FPS.
Compresso in una scatola delle dimensioni di un palmo e comunque in tempo reale
Funzionare bene in laboratorio non significa che sia utilizzabile sul campo. Gli impianti fotovoltaici sono per lo più in mezzo alla natura, dove le apparecchiature di ispezione hanno potenza di calcolo ed energia limitate. Se l'algoritmo riesce a stare in una piccola scatola a basso consumo e funzionare in tempo reale è l'ultimo ostacolo per la vera implementazione.
I ricercatori lo hanno portato su una piattaforma embedded chiamata Jetson Nano per verificarlo. Il suo processore è un chip ARM quad-core abbinato a una GPU entry-level da 128 core, molto al di sotto della workstation di laboratorio con la sua scheda dedicata sia in termini di calcolo che di potenza. SESPNet è stato implementato alla stessa scala di input, quindi è stato messo in gara contro gli altri algoritmi su questa piccola scheda.
Il risultato dimostra ancora una volta il suo equilibrio. Gli algoritmi classici a due stadi mostrano il loro vero valore in ambito embedded: Faster R-CNN scende a 1,9 fotogrammi al secondo, appena in tempo reale; Cascade R-CNN solo 3,7. La serie YOLO generalmente scende a circa undici o dodici fotogrammi, mentre SESPNet mantiene 12,6 fotogrammi al secondo mantenendo la massima precisione del 92,1%, proprio accanto ai YOLO leggeri, anche leggermente avanti. Con il calcolo drasticamente ridotto, rimane accurato e stabile, dimostrando quanto bene il design si adatti a scenari con risorse limitate.
Ciò significa che un drone o un ispettore portatile dotato di questo algoritmo non dovrà inviare le immagini al cloud per elaborarle lentamente. Sul posto, in tempo reale, può dire quale pannello ha un punto caldo. Sia l'efficienza dell'ispezione che la velocità di risposta fanno un altro passo avanti.
Il valore del giudizio in tempo reale va oltre il risparmio di un viaggio di andata e ritorno. Mettere il calcolo al limite significa che l'ispezione può ancora funzionare in impianti remoti con segnale scarso; se si sospetta un punto caldo, si può contrassegnarlo sul posto e risorvolare per confermare subito, senza aspettare che i dati tornino e una revisione manuale prima di una seconda uscita. Per grandi impianti misurati in centinaia di megawatt con moduli contati in milioni, questa capacità in tempo reale sul posto decide direttamente se un'ispezione completa richiede ore o giorni.
Conclusione: Nessun posto dove nascondersi per ogni pannello surriscaldato
Guardando indietro, l'ingegnosità di SESPNet non sta nell'impilare una struttura elaborata ma nel trattare i sintomi giusti. Il contrasto a infrarossi è basso, quindi il potenziamento semantico sopprime lo sfondo. La scala dei difetti è un disastro, quindi il pooling piramidale copre tutte le dimensioni. I piccoli target si perdono facilmente, quindi l'attenzione del canale li recupera. Tre mosse, ciascuna al suo compito, e passando il testimone.
Ciò che è più raro è che non ha appesantito il modello per la precisione. Molti algoritmi inseguono ciecamente l'accuratezza, finendo per essere gonfi, rallentando la velocità e non riuscendo nemmeno a stare su un dispositivo embedded. SESPNet mantiene la sua velocità mentre raggiunge la massima precisione, e ha superato la prova del calcolo drasticamente ridotto. Questo equilibrio di accuratezza, velocità e leggerezza è esattamente la qualità che il campo apprezza di più. Se una tecnologia sia buona o no dipende dal fatto che possa fare un lavoro reale in un impianto reale.
92,1% di precisione media, 62,4 fotogrammi al secondo e abbastanza compatto da funzionare in tempo reale in un dispositivo palmare. Questi tre numeri insieme delineano uno strumento che può davvero scendere in campo e mettersi al lavoro. Trasforma un'immagine a infrarossi grigia e opaca, un tempo difficile persino per l'occhio umano, in un report di salute in cui i difetti non hanno dove nascondersi.
Quando un drone che trasporta un algoritmo come questo sorvola campo dopo campo di pannelli blu, ogni pannello che si surriscalda silenziosamente viene individuato e gestito nel primo momento. I punti caldi nascosti diventano visibili e i rischi apparentemente minimi vengono spenti. Ciò che resiste è esattamente un impianto che trasforma la luce solare in energia, a lungo, in sicurezza e a pieno carico.
Il Punto di Vista di Ooitech
Ciò che ci colpisce di più qui è come il rilevamento e la produzione siano due facce della stessa medaglia dell'affidabilità. Un punto caldo segnalato sul campo spesso risale a una micro-crepa o a una saldatura fredda nata sulla linea, motivo per cui la saldatura dei fili, l'allineamento del layup e il controllo della laminazione contano così tanto su una linea di produzione di moduli. Se si eseguono correttamente questi passaggi, si immettono meno punti caldi sul campo fin dall'inizio. Se vuoi vedere come viene costruita e ottimizzata una vera linea di moduli, i nostri tour della fabbrica sul canale YouTube di Ooitech (www.youtube.com/ooitech) valgono la pena di essere guardati e di iscriversi.